

Les défis technologiques
La première phase du projet
Le projet AMATSUMARA est structuré en une première phase de recherche appliquée et de démonstration, menée de janvier 2025 à mai 2027, avec un objectif clair : passer d’idées technologiques prometteuses à des solutions robotiques crédibles pour une industrialisation à court terme.
Cette première phase vise le développement et l’évaluation de quatre architectures robotiques complémentaires. Elles sont conçues et mises en œuvre à l’échelle 1 par l’ensemble du consortium. Ces solutions couvrent différents principes technologiques (deux architectures cartésiennes, un robot mobile et un robot parallèle à câbles) et sont développées jusqu’à un niveau de maturité technologique TRL 4 à 5.
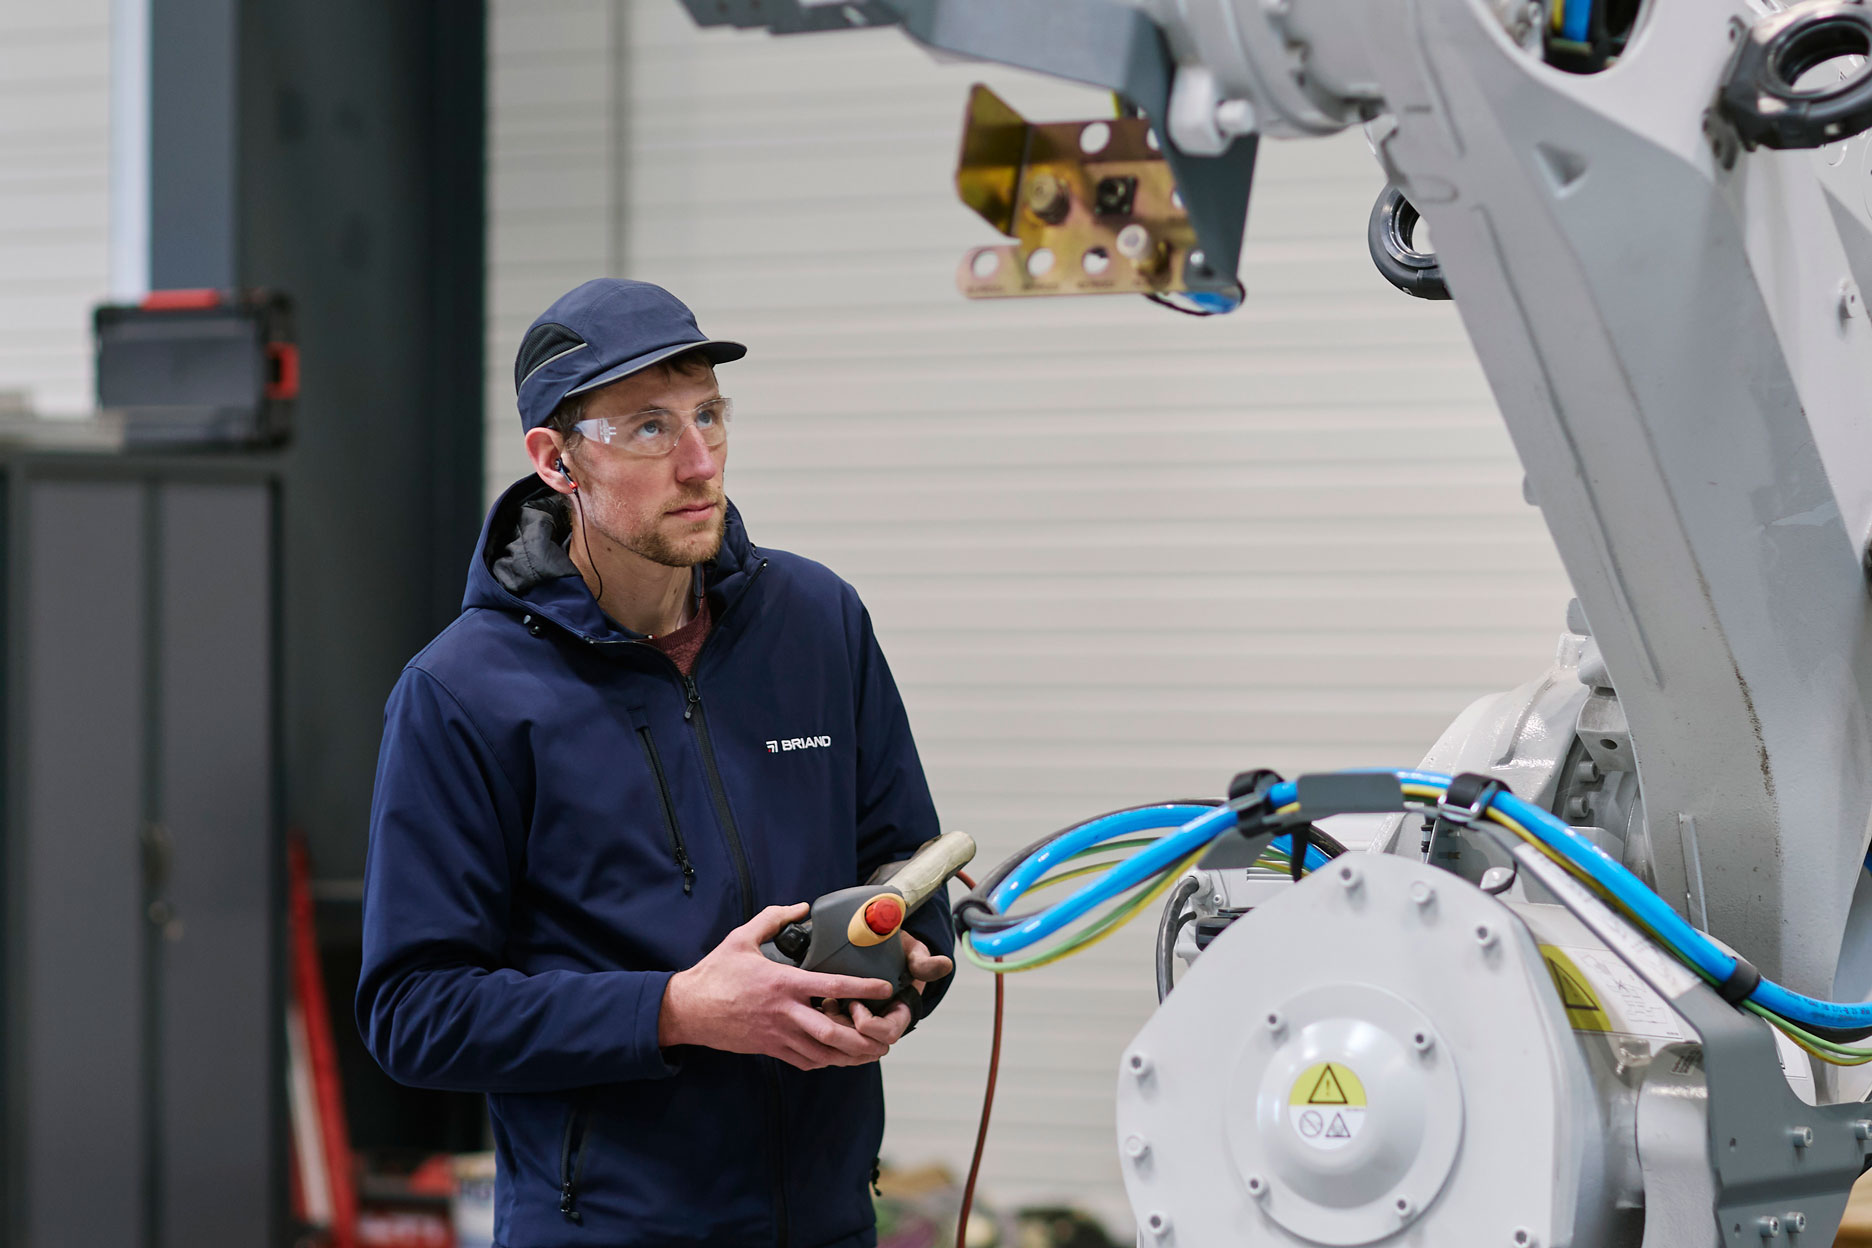
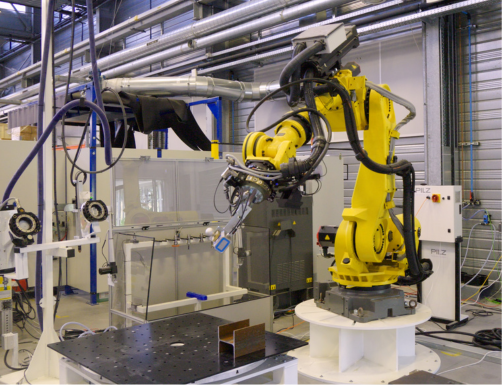
Ensuite, sur la base des résultats techniques, économiques et d’usage obtenus, le consortium procédera à une évaluation comparative approfondie des solutions. Cette analyse permettra notamment d’identifier la ou les architectures les plus robustes, les plus pertinentes et les plus rapidement transférables vers un contexte industriel. Ces solutions constitueront ainsi le socle de la phase 2 du projet. Cette nouvelle phase sera alors dédiée à l’industrialisation et au déploiement à plus grande échelle. Vous êtes intéressé pour participer à la phase 2 du projet ? Contactez-nous !
Les verrous technologiques
Les verrous technologiques adressés par le projet AMATSUMARA ne relèvent pas d’une seule innovation isolée. Ils relèvent de la combinaison de plusieurs briques robotiques avancées, qui doivent fonctionner ensemble dans des conditions industrielles contraignantes.
Aujourd’hui, des solutions existent de manière partielle, autour des fonctions suivantes :
- la préhension de pièces lourdes, longues et de géométrie variable,
- les architectures robotiques bi-bras, nécessaires pour dissocier les fonctions de maintien, de positionnement et de pointage,
- la modélisation du comportement réel des robots, en particulier lorsque ceux-ci sont soumis à des charges importantes et variables,
- l’exploitation des redondances cinématiques pour générer des trajectoires précises, accessibles et robustes sur de grandes longueurs.
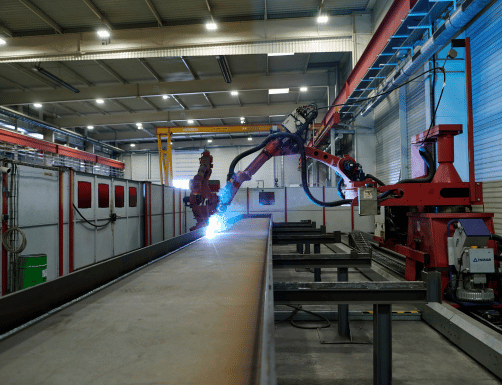
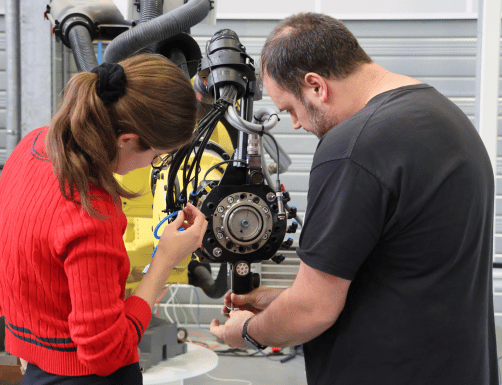
Le défi d’AMATSUMARA consiste à intégrer ces briques dans une chaîne complète, capable de prendre en compte la réalité physique des pièces et des robots. Il s’agit là des déformations, des tolérances géométriques, des imprécisions cumulées, de la rigidité non homogène des architectures, de l’accessibilité des zones à souder ou encore de la coordination entre plusieurs effecteurs.
À cela s’ajoute un enjeu clé pour les industriels : la capacité à recalculer et adapter les trajectoires à partir de la géométrie réelle des pièces, et non d’un modèle théorique. Cela suppose de combiner mesure, recalage, compensation et génération de trajectoires optimisées, tout en conservant des temps de préparation compatibles avec des productions à très faible série.
AMATSUMARA et ses 3 innovations clés
La chaîne numérique et le jumeau numérique
L'effecteur orbital
Des solutions robotiques innovantes
C'est à dire ?
La chaîne numérique correspond à l’ensemble des outils numériques permettant de définir les trajectoires des robots à partir des fichiers 3D de conception des pièces à fabriquer.
Le concept
Au cœur de cette chaîne numérique, le projet AMATSUMARA s’appuie sur le concept de jumeau numérique : une reproduction virtuelle du système physique permettant de concevoir, simuler et valider les mouvements des robots avant leur exécution réelle.
La reproduction fidèle d'un comportement
Dans le projet, une maquette 3D du démonstrateur robotisé est créée afin de reproduire fidèlement son comportement dans un environnement virtuel.
Une approche optimale
Cette approche permet d’optimiser le positionnement des pièces et les opérations de pointage en limitant les essais sur les équipements réels et en facilitant l’adaptation à différentes pièces, notamment dans le cadre de fabrications en petites séries et pièces unitaires.
C'est à dire ?
L’effecteur robotisé développé pour AMATSUMARA est un système innovant qui repose sur deux bras robotisés complémentaires :
• un premier dédié à la manipulation et au positionnement des pièces ;
• un second chargé de réaliser l’opération souhaitée.
Un seul système
Cette approche permet donc d’associer manipulation et opération robotisée au sein d’un même système.
Plus de détails prochainement
Le dépôt de brevet est actuellement en cours et nous vous dévoilerons cette innovation dans son intégralité prochainement !
C'est à dire ?
Deux solutions robotiques innovantes sont développées pour répondre aux besoins industriels identifiés : le robot parallèle à câbles et la plateforme robotique mobile.
Ces deux technologies sont déjà bien identifiées dans le domaine de la robotique mais leur déploiement dans l’environnement industriel reste encore limité.
Aller plus loin
Le projet AMATSUMARA cherche à évaluer leur pertinence et à démontrer les bénéfices qu’elles peuvent apporter dans des applications réelles.
Concrétiser !
Il s’agit d’explorer et démontrer le potentiel de ces solutions robotiques, dans un contexte industriel concret !
L’enjeu n’est pas de créer une technologie “de plus”, mais de faire converger des briques existantes vers un système robotique cohérent, capable de répondre aux exigences industrielles des grandes structures mécanosoudées.
La chaîne numérique, colonne vertébrale du projet AMATSUMARA
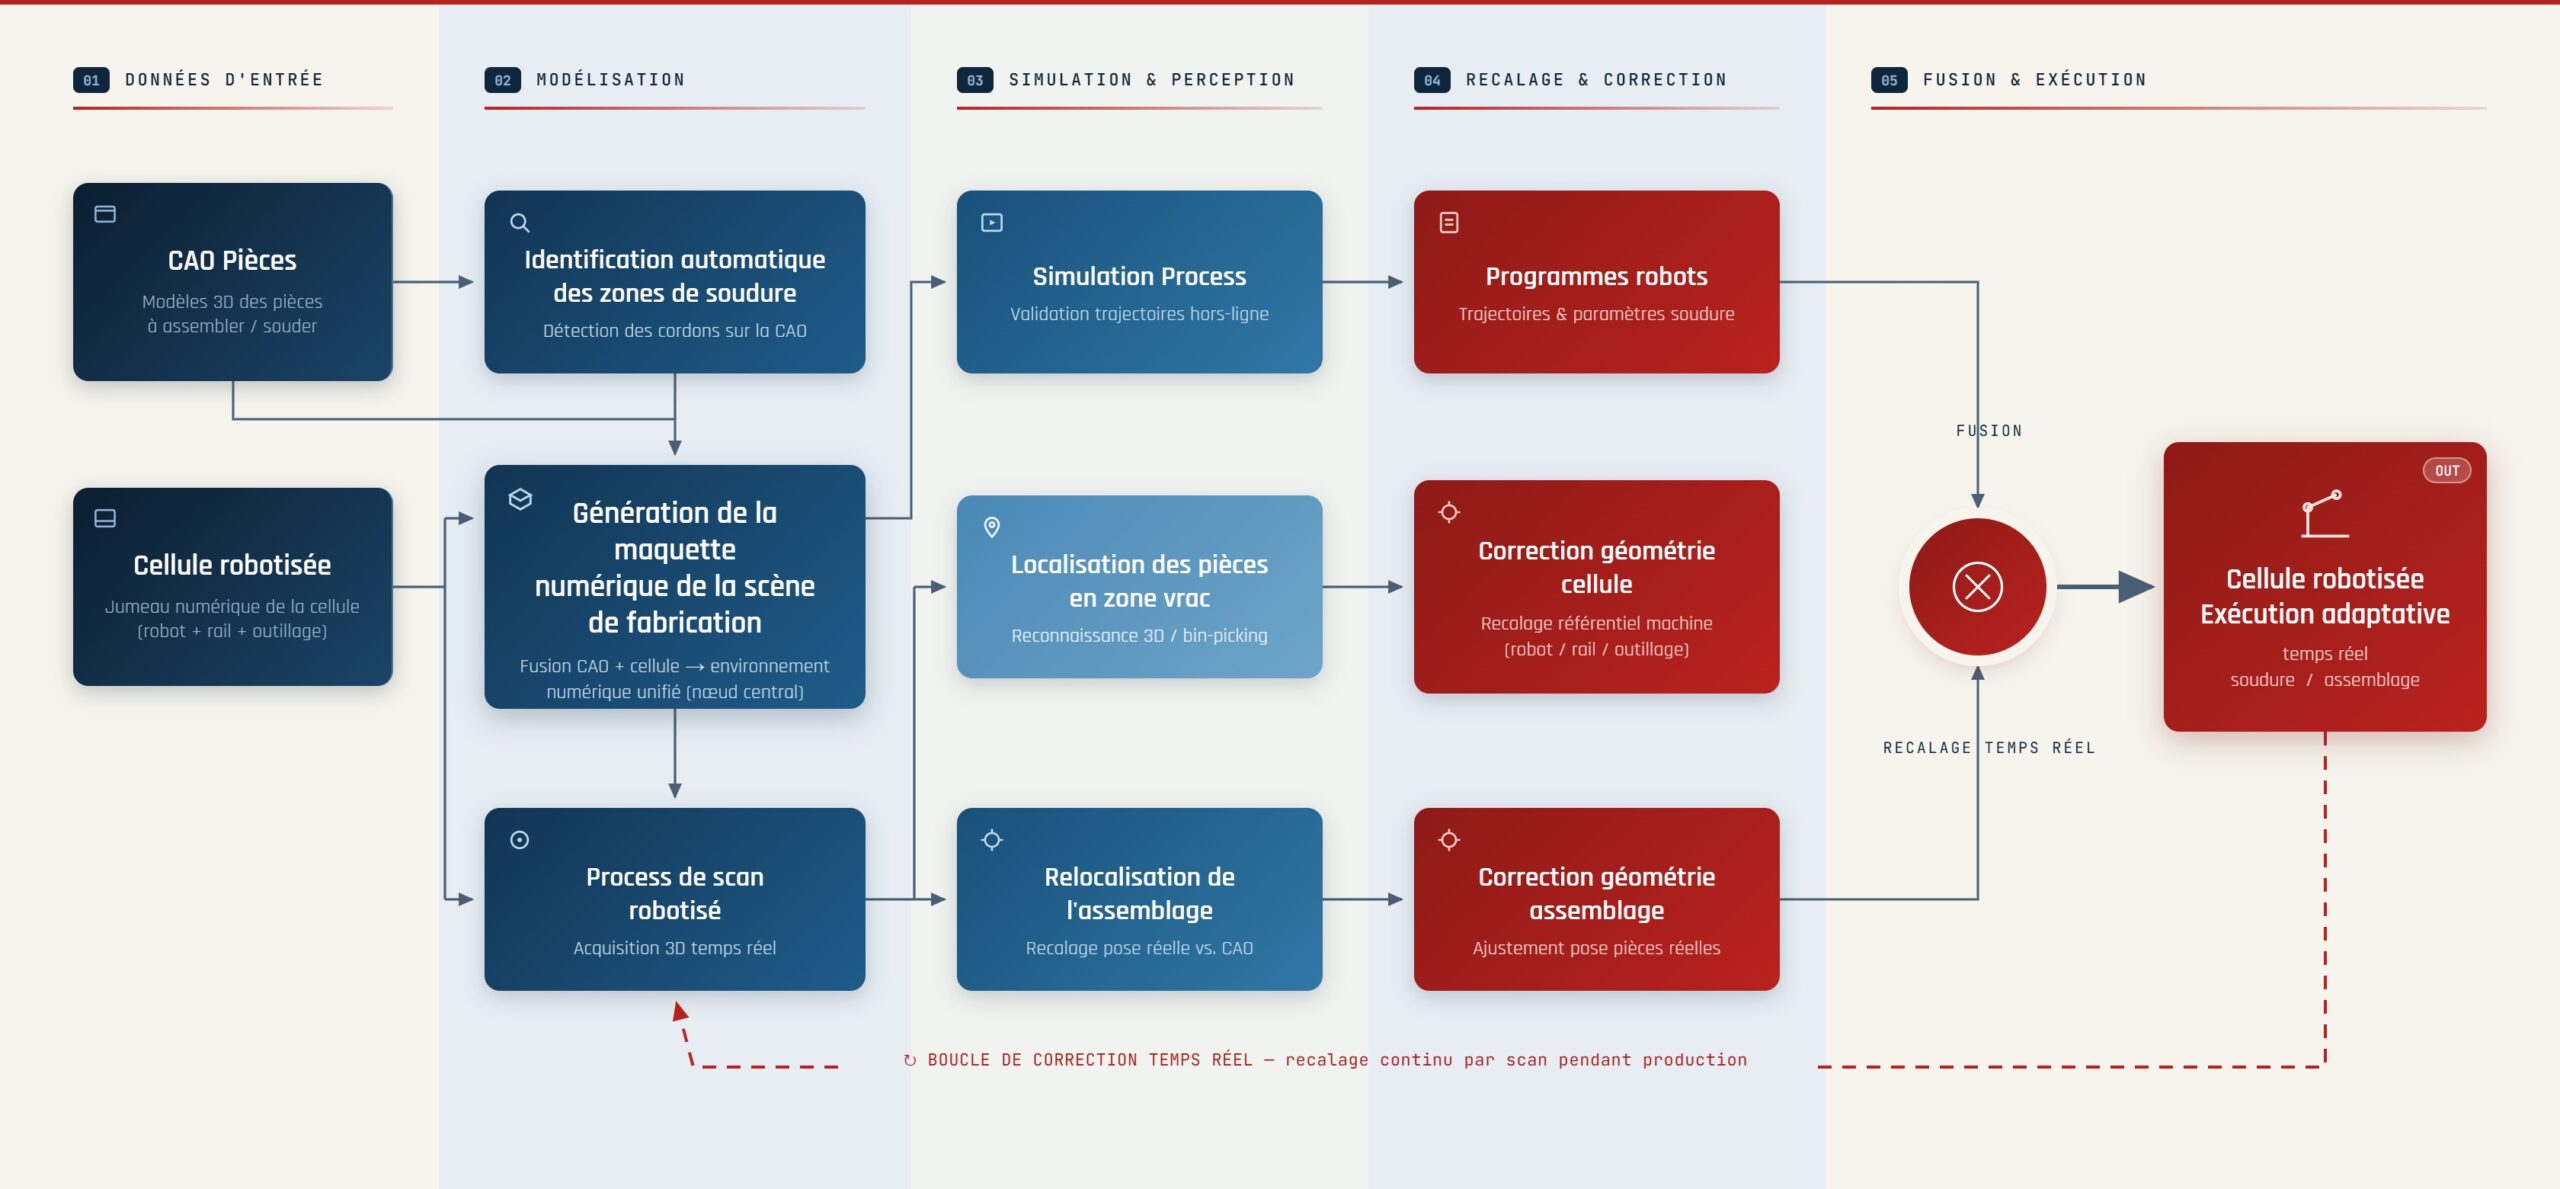
La chaîne numérique désigne l’ensemble des outils et flux de données permettant de générer, simuler et valider les trajectoires robotisées à partir des modèles 3D des pièces à fabriquer.
Elle s’articule en quatre étapes :
- La création d’un fichier 3D de conception de la pièce,
- Le développement d’un jumeau numérique,
- La génération des trajectoires des robots,
- Puis leur exécution réelle sur la cellule physique.
Au cœur de cette chaîne, le jumeau numérique est une réplique virtuelle du système physique, reliée à celui-ci par des échanges de données et d’informations.
Dans le projet AMATSUMARA, une maquette 3D virtuelle de chaque démonstrateur robotisé est ainsi développée pour reproduire au plus près son comportement réel. Les trajectoires et mouvements des robots y sont alors modélisés, simulés et validés avant leur déploiement sur la cellule physique.
En somme, cette approche (simuler avant d’exécuter dans le monde réel) permet de gagner en précision, de réduire les erreurs et les essais sur les équipements réels, tout en facilitant l’adaptation à différentes pièces. Vous l’aurez compris, il s’agit d’un atout de flexibilité particulièrement précieux pour les fabrications en petites séries ou pièces unitaires.
L'usage de la chaîne numérique :
Quatre démonstrateurs pour tester et valider la future solution
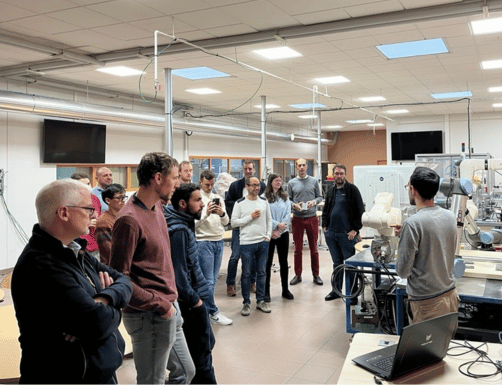
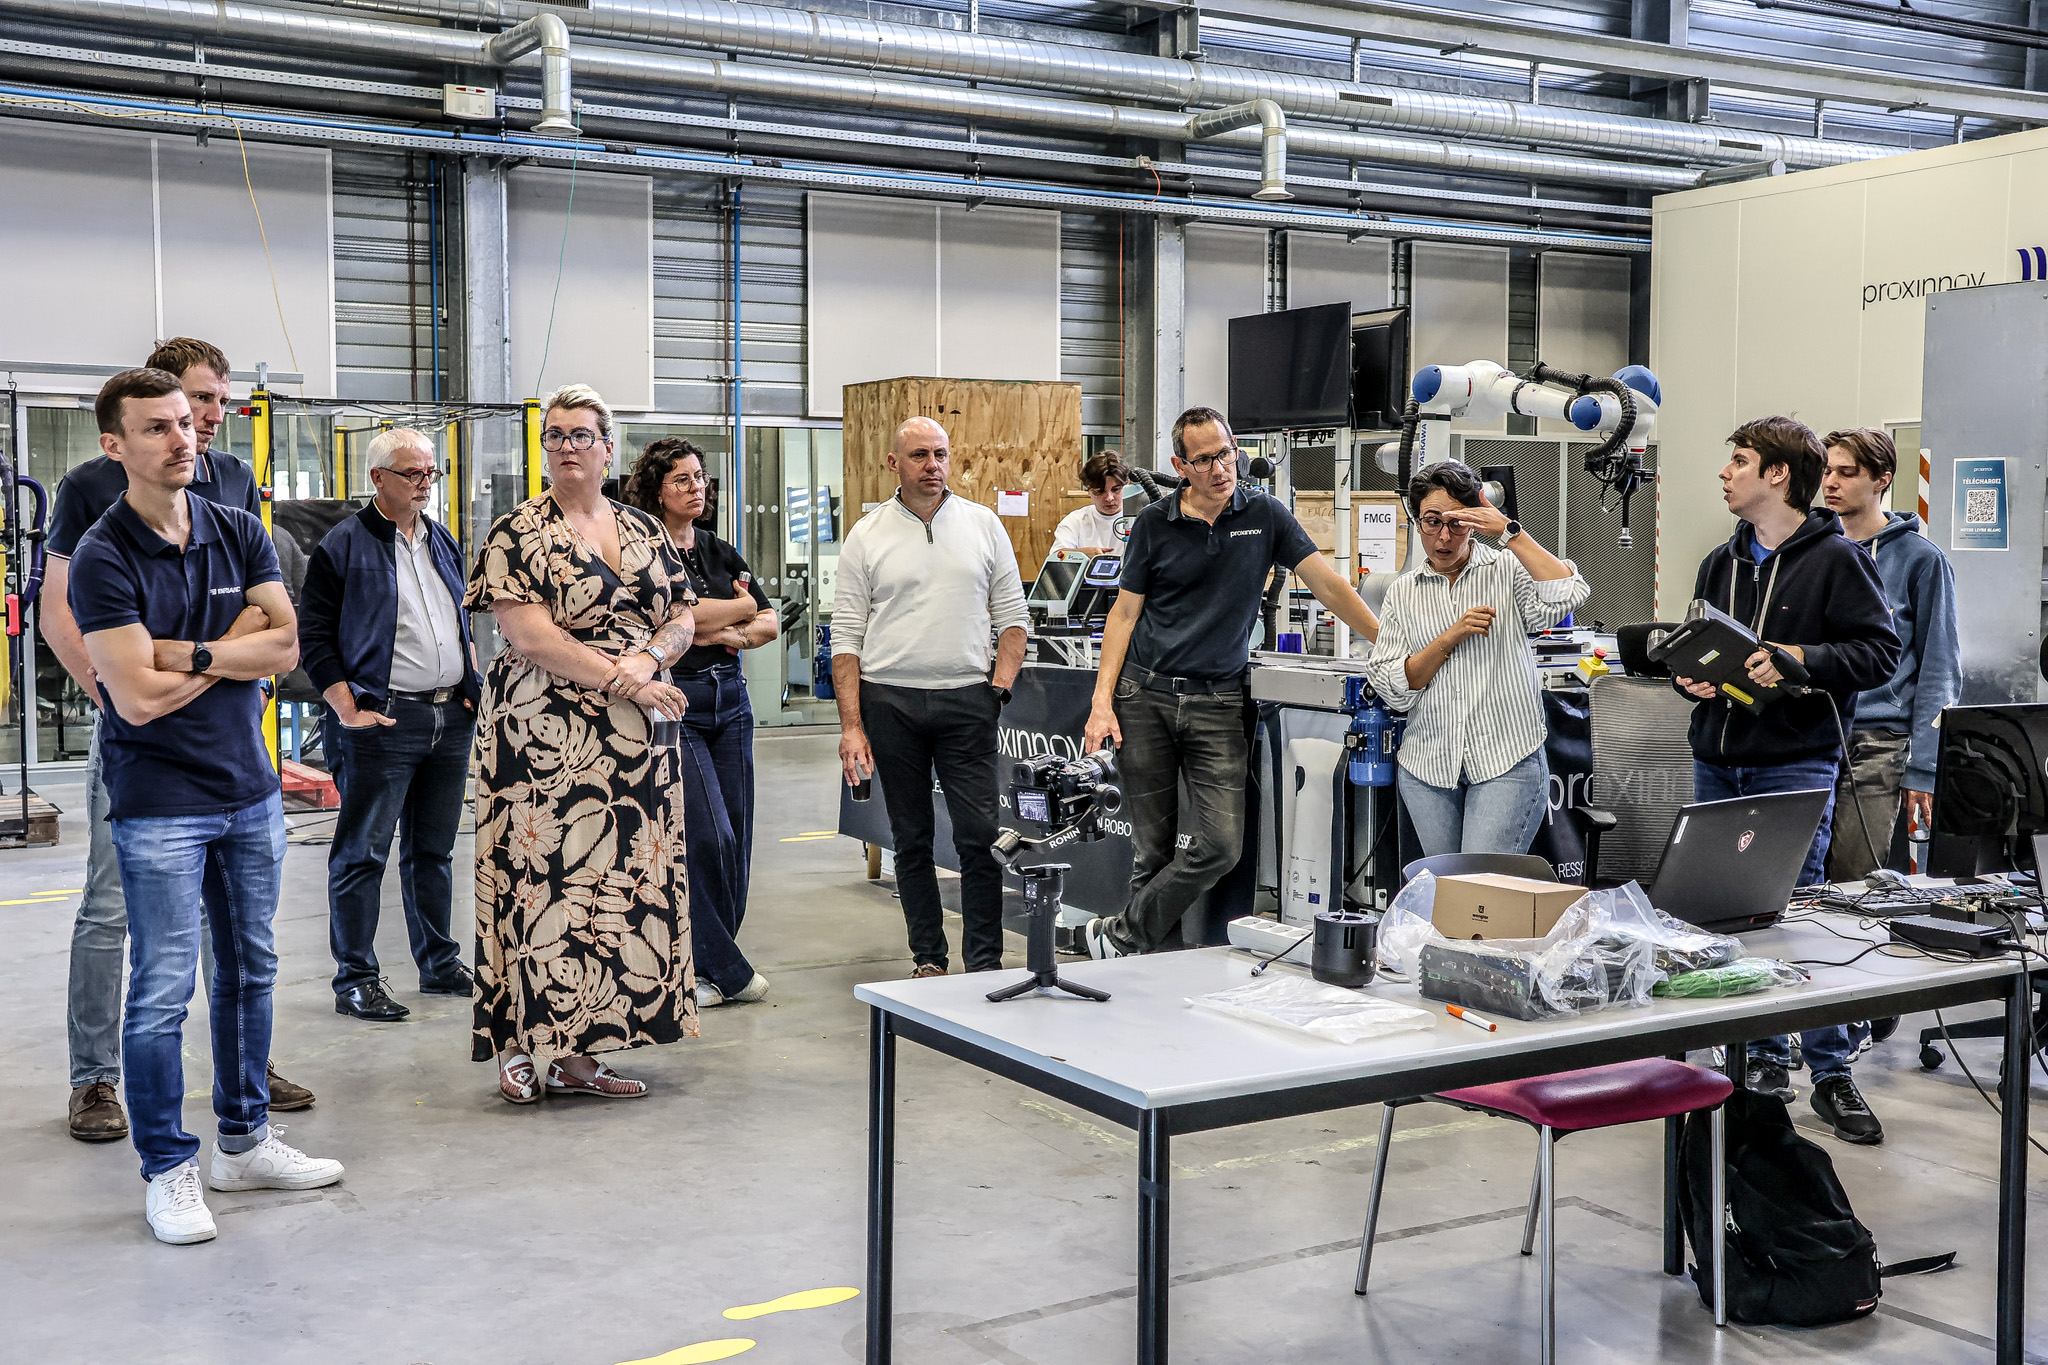
Le consortium développe quatre démonstrateurs, à l’échelle 1, afin de tester en conditions réelles et ensuite valider la future solution pour ensuite transférer la technologie vers les entreprises.
Ces démonstrateurs offrent également l’opportunité de capitaliser sur la recherche effectuée et de montrer les solutions développées au plus grand nombre.
Ce projet est soutenu par l’ANR,
dans le cadre du Défi Transfert Robotique de France 2030.
(Projet ANR-23-DMRO-0001)

Adresse
2 chemin de la Houssinière
44300 Nantes
Contact
contact@amatsumara.fr
Heures d'ouverture
Lundi au vendredi : 8h30 – 17h00